La neuronavigazione è una tecnica neurochirurgica assistita da computer e controllata da software. Viene utilizzata soprattutto negli interventi chirurgici al cervello o alla colonna vertebrale. L’obiettivo della neuronavigazione è garantire una migliore pianificazione dell’intervento e un migliore orientamento durante l’operazione.
Qui troverete ulteriori informazioni e una selezione di specialisti in neuronavigazione.
Definizione: che cos’è la neuronavigazione?
La neuronavigazione è una tecnica assistita da computer utilizzata in neurochirurgia. Ciò significa che i computer aiutano nell’esecuzione dell’intervento per supportare il chirurgo e ridurre al minimo errori e complicazioni.
Le procedure assistite da computer rientrano, in senso lato, tra le tecniche strumentali della diagnostica intraoperatoria. Con questo termine si intendono i metodi diagnostici utilizzati durante un intervento chirurgico. Queste tecniche sono ormai indispensabili nella pratica quotidiana della neurochirurgia.
La neuronavigazione consente al chirurgo di vedere «di più» rispetto all’area operatoria che ha davanti. Su un monitor vede le strutture tridimensionali dei tessuti, dei nervi e di altre strutture. Il computer visualizza inoltre la posizione attuale degli strumenti microchirurgici utilizzati. In questo modo il chirurgo è in grado di orientarsi con precisione.
Come sinonimi del termine «neuronavigazione» si utilizzano
- la stereotassi senza telaio,
- la navigazione interattiva assistita da immagini e
- in generale la chirurgia assistita da computer.
La prima descrizione di una navigazione intraoperatoria risale al neurochirurgo americano D. Roberts nel 1986. Quasi contemporaneamente sono stati sviluppati sistemi simili in Europa (Mösges, Reinhardt) e in Giappone (Watanabe).
Negli ultimi anni questa tecnica ha subito un continuo sviluppo. La neuronavigazione non è ormai più utilizzata solo nella chirurgia dei tumori cerebrali, ma si sta diffondendo sempre più anche in altre patologie, quali
- malformazioni cerebrovascolari o
- nel campo della colonna vertebrale, per l’inserimento di viti di stabilizzazione o negli interventi chirurgici sui tumori.
Gli ambiti di applicazione e le indicazioni cliniche della neuronavigazione sono gli stessi per tutti i sistemi. Anche le possibili fonti di errore e i limiti del metodo sono indipendenti dai singoli componenti scelti.
Lo scopo clinico della neuronavigazione è
- la preparazione all’intervento (acquisizione dei dati di imaging, preparazione e pianificazione),
- la correlazione intraoperatoria primaria (riferimento) e
- l’applicazione vera e propria durante l’intervento (attuazione della pianificazione dell’accesso, orientamento intraoperatorio).
Vantaggi della neuronavigazione
Lo spettro della diagnostica intraoperatoria spazia dalla neuronavigazione all’imaging intraoperatorio fino al monitoraggio neurofisiologico intraoperatorio. Tutti questi metodi rappresentano un miglioramento delle procedure chirurgiche. Il loro obiettivo è
- rendere l’intervento più efficiente fornendo ulteriori informazioni al chirurgo, ad esempio attraverso una migliore resezione del tumore.
- ridurre il rischio di complicanze durante l’intervento. Di conseguenza, si verificano meno disturbi neurologici.
La neuronavigazione raggiunge questo obiettivo grazie a maggiori possibilità di orientamento spaziale durante l’intervento. Il monitoraggio neurofisiologico fornisce maggiori dati funzionali provenienti dalle aree cerebrali operate.
Fondamenti tecnici della neuronavigazione
La neuronavigazione affonda le sue radici nella stereotassi. Si tratta di una procedura per il controllo spaziale preciso e mirato di radioterapie o interventi chirurgici. Rispetto alla stereotassi, nella neuronavigazione manca
- il cosiddetto telaio dell’apparecchio stereotassico,
- l’anello stereotassico e
- il relativo sistema di staffe di puntamento.
Entrambi i metodi si basano sul principio di localizzare con precisione le strutture da trattare sulle immagini TC o RM di un paziente nel campo operatorio. A tal fine è necessario mettere in relazione tra loro i due sistemi di coordinate, quello del paziente e quello dei dati di immagine. Ciò significa che il sistema deve sapere quale punto sull’immagine corrisponde a quale punto nella realtà. Questo processo viene chiamato registrazione (vedi sotto).
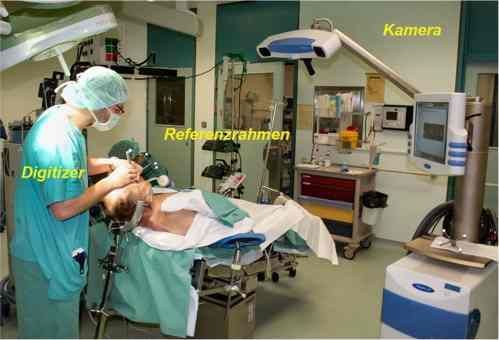
La neuronavigazione funziona senza telaio. A fungere da collegamento tra le strutture anatomiche di riferimento del paziente e i dati di immagine è uno strumento di digitalizzazione tridimensionale (digitizer). Con questo digitalizzatore vengono definiti i singoli punti all’interno dello spazio operatorio. Ad esempio, la posizione della punta di uno strumento richiede le coordinate x, y e z. In questo modo vengono digitalizzati il campo operatorio e l’immagine tridimensionale del paziente.
I dati di immagine del paziente sono disponibili durante la neuronavigazione intraoperatoria sotto forma di set di dati tridimensionali. I singoli punti, ad esempio all’interno del cranio, vengono definiti con precisione sugli assi x, y e z. La tecnologia informatica, sempre più potente, è in grado di elaborare e visualizzare più rapidamente i dati del digitalizzatore e le enormi quantità di dati di immagine.
Componenti del sistema di navigazione nella neuronavigazione
I singoli componenti delle unità di navigazione utilizzate nella procedura di neuronavigazione sono in gran parte simili:
- computer di navigazione e workstation con i dati del paziente,
- monitor per la visualizzazione intraoperatoria,
- il sistema di riferimento fissato nell’area operatoria e
- il digitalizzatore, la cui posizione nello spazio viene localizzata e che provvede alla correlazione tra i dati delle immagini e il paziente.
Durante la neuronavigazione, il sistema valuta continuamente la posizione spaziale e le coordinate del digitalizzatore. Invia i dati elaborati per poter rappresentare in ogni momento la sua posizione sui dati di immagine. La determinazione della posizione e la visualizzazione della posizione del digitalizzatore sono quindi possibili in modo permanente durante l’intero intervento. Il digitalizzatore può essere definito intraoperatoriamente anche tramite il punto di messa a fuoco del microscopio.
Nella neuronavigazione vengono utilizzati diversi sistemi come digitalizzatori. Attualmente, i sistemi ottici si sono affermati come una sorta di standard in neurochirurgia. Per localizzare lo strumento di localizzazione o il microscopio operatorio si utilizza la luce infrarossa o anche quella visibile, che viene rilevata dalle telecamere.
Attualmente i sistemi a sensori magnetici stanno vivendo una rinascita. Essi utilizzano la deformazione di un campo magnetico emesso dal sistema per determinare la posizione. Nel frattempo, il loro impiego era quasi del tutto cessato.
Acquisizione dei dati immagine, preparazione e pianificazione della neuronavigazione
La scelta della tecnica utilizzata per la neuronavigazione dipende in ultima analisi dal tipo di processo da rappresentare.
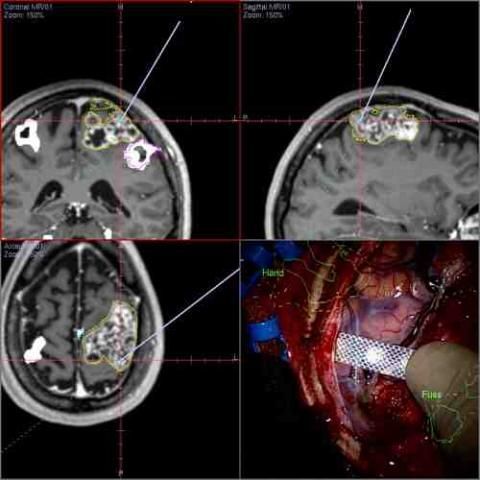
Ad esempio, un processo associato alle ossa risulterà rappresentato in modo ottimale dall’esame TC. Ciò vale in particolare per la neuronavigazione spinale. Per la maggior parte delle indicazioni nella chirurgia tumorale, tuttavia, l’esame RM riveste un ruolo più importante. I dati funzionali, come la rappresentazione delle funzioni del linguaggio, possono essere implementati più facilmente in questo contesto (il cosiddetto «matching»; si veda anche la Figura 3).
Indipendentemente dalla tecnica di imaging scelta, prima dell’intervento i medici applicano dei marcatori nell’area operatoria. Questi marcatori servono per la successiva registrazione. Inoltre, viene creato un set di dati volumetrici di quest’area operatoria, ad esempio del cranio. Un set di dati volumetrici è costituito da diverse immagini a diverse altezze del cranio, che possono essere successivamente assemblate in un modello tridimensionale.
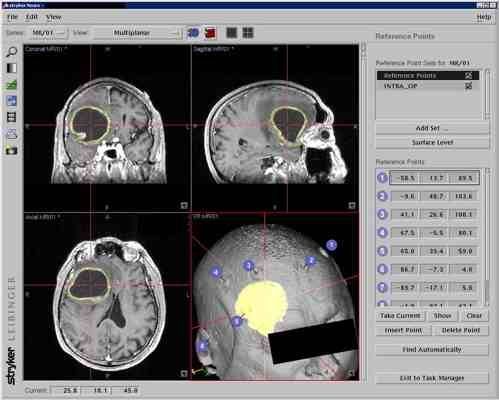
I set di dati vengono quindi trasferiti al sistema di navigazione. Qui, in preparazione alla neuronavigazione, avviene la registrazione tramite i marcatori e la ricostruzione di un’immagine 3D.
Successivamente, i chirurghi possono pianificare gli accessi e, infine, definire i confini del tumore nella serie di dati.
Registrazione del sistema e applicazione intraoperatoria della neuronavigazione
All’inizio dell’intervento il paziente viene posizionato e la sua testa fissata. Il sistema di riferimento viene solitamente fissato direttamente al poggiatesta (Figura 1). In caso di movimenti del tavolo operatorio, esso rimane quindi correttamente allineato rispetto alla testa del paziente.
Segue quindi la registrazione del set di dati in correlazione con il paziente. Dopo aver allineato entrambi i sistemi di coordinate tramite il digitalizzatore, è possibile avviare la neuronavigazione.
La base della registrazione nella neuronavigazione è la correlazione di punti identici in entrambi i sistemi di coordinate. Ciò avviene tramite
- l’utilizzo dei marcatori precedentemente applicati oppure
- la digitalizzazione della superficie cutanea e la correlazione con la sua ricostruzione a partire dai dati di immagine.
La precisione della registrazione è strettamente correlata alla deviazione intraoperatoria, che consente poi una localizzazione accurata dell’area bersaglio durante la neuronavigazione.
Una volta completata la registrazione, il sistema di navigazione è pronto per l’uso.
Il chirurgo può pianificare l’accesso, le dimensioni e la posizione dell’apertura cranica. Ciò è importante per ridurre al minimo il trauma operatorio (Figura 2).
In questa fase dell’intervento, i dati di imaging disponibili vengono solitamente visualizzati attraverso il punto focale del microscopio, che assume così la funzione di digitalizzatore (Figura 3). In questo modo, sotto visione microscopica, è possibile distinguere le strutture normali da quelle patologiche. Una volta rilevati i segnali di imaging dei margini tumorali, è possibile monitorare l’andamento dell’intervento tramite la neuronavigazione.
Limiti e fonti di errore della neuronavigazione
Nonostante le numerose innovazioni, applicazioni come la neuronavigazione non possono sostituire le conoscenze di neuroanatomia del chirurgo responsabile.
La responsabilità della plausibilità dei dati di navigazione e delle informazioni errate nella neuronavigazione può essere assunta solo dal neurochirurgo. Fonti di errore note sono
- marker insufficienti o posizionati in modo errato,
- l’importazione errata dei dati di immagine (convenzione di orientamento!),
- mancata fissazione del sistema di riferimento e
- una registrazione errata (ad es. spostamento dei marcatori).
Il punto debole principale della neuronavigazione è che, durante l’intervento, il chirurgo modifica le strutture anatomiche. La neuronavigazione, tuttavia, continua a utilizzare le immagini acquisite in precedenza. In altre parole: l’immagine sul monitor mostra una situazione obsoleta, precedente all’intervento.
Questo errore, comunemente denominato «brain-shift», può assumere proporzioni significative. Esso può essere corretto solo ricorrendo all’imaging intraoperatorio, come la risonanza magnetica o l’ecografia.
Rilevanza clinica della neuronavigazione
Nonostante l’ampio impiego della neuronavigazione in neurochirurgia, non esistono dati basati su prove scientifiche che ne dimostrino l’indispensabilità.
Il gruppo di lavoro guidato da C.R. Wirtz (Wirtz) ha condotto uno studio comparativo sull’efficacia della resezione tumorale con e senza l’uso della neuronavigazione. In tale studio è stato dimostrato un aumento della radicalità dell’intervento, senza tuttavia poter dimostrare un risultato significativamente migliore.
Solo per le lesioni profonde vi è un ampio consenso sul fatto che si debba ricorrere alla neuronavigazione. La mancata applicazione della neuronavigazione negli interventi neurochirurgici continua a non comportare conseguenze forensi. Anche la responsabilità del chirurgo rimane immutata.
