Interviste agli esperti
Precisione nella chirurgia del ginocchio: la robotica stabilisce nuovi standard
L’evoluzione dalla chirurgia del ginocchio guidata dal computer alla robotica di precisione segna un progresso decisivo nell’endoprotesi. Mentre la navigazione garantiva già una guida assiale più affidabile e risultati riproducibili, la moderna robotica consente oggi un posizionamento dell’impianto ancora più personalizzato e preciso in tempo reale. Questo progresso tecnologico è particolarmente significativo, poiché in Germania circa 20 milioni di persone sono affette da artrosi del ginocchio – una patologia che spesso causa forti dolori e limitazioni della mobilità e che non di rado rende necessaria la sostituzione dell’articolazione.
«Negli ultimi anni la chirurgia del ginocchio ha subito notevoli cambiamenti, in particolare grazie al passaggio dall’impianto puramente manuale alla chirurgia navigata al computer, fino alla moderna robotica. Il robot non è un sistema che opera in modo autonomo, ma uno strumento di precisione che supporta il chirurgo. Consente di attuare nuovi concetti di protesi del ginocchio con la massima precisione: gli impianti vengono allineati con precisione al grado e al millimetro, in modo da adattarsi in modo ottimale all’anatomia individuale del paziente.
L’obiettivo è ottenere un risultato funzionale complessivamente migliore e una maggiore soddisfazione del paziente. La robotica rappresenta quindi un ulteriore sviluppo che va oltre sia la tecnica manuale che la classica navigazione computerizzata. Mentre la navigazione aiutava già a migliorare l’orientamento spaziale, la robotica consente un’esecuzione ancora più precisa delle incisioni pianificate e delle posizioni degli impianti.
Nonostante questi progressi tecnici, il controllo rimane interamente nelle mani del chirurgo: il robot non esegue l’intervento in modo autonomo, ma supporta la mano dell’operatore. Non è ancora chiaro come questi sistemi si evolveranno. In alcuni paesi, ad esempio in Asia, sembrerebbero già esistere prototipi in grado di eseguire autonomamente le fasi operative.
Anche la pianificazione potrebbe in futuro essere influenzata in misura maggiore dall’intelligenza artificiale, ad esempio fornendo suggerimenti o guidando il chirurgo attraverso il processo. Tuttavia, non è ancora prevedibile fino a che punto si spingerà questo sviluppo e quale ruolo avrà l’uomo a lungo termine in sala operatoria», spiega il dott. Stiebler all’inizio della nostra conversazione.
I vantaggi clinici derivano soprattutto dal fatto che la robotica non solo «taglia con maggiore precisione», ma comprende anche la biomeccanica del ginocchio mentre il chirurgo opera. I dati in tempo reale relativi all’allineamento assiale, alla tensione dei legamenti e alla stabilità trasformano l’intervento da una semplice ricostruzione anatomica a un’ottimizzazione funzionale dell’articolazione – ed è proprio questo che i pazienti percepiscono in seguito nella vita quotidiana.
«La navigazione computerizzata è stata a lungo una tecnica all’avanguardia nella protesi di ginocchio, ma non è mai stata adottata su larga scala. La maggior parte delle protesi di ginocchio viene ancora oggi impiantata manualmente – con strumenti allineati all’osso, senza che sia possibile riprodurre le impostazioni con precisione al grado o al millimetro. In questo modo è possibile ottenere buoni risultati, soprattutto secondo i concetti classici della protesi di ginocchio. Tuttavia, i concetti moderni richiedono una precisione nettamente maggiore: tengono conto dei diversi fenotipi anatomici dell’articolazione del ginocchio e delle rispettive linee articolari individuali.
Questa varietà anatomica è difficile da riprodurre con esattezza manualmente. La navigazione computerizzata ha rappresentato un primo passo per migliorare l’allineamento. La robotica, tuttavia, va ben oltre. Consente di adattare con precisione gli impianti all’anatomia individuale del paziente e di attuare i concetti moderni con la massima precisione. Con l’ausilio del robot, il chirurgo acquisisce in tempo reale e durante l’intervento tutti i dati rilevanti – asse della gamba, tensione dei legamenti, ampiezza di movimento – e ne ricava un modello digitale dell’articolazione del ginocchio. Su questa base, è possibile pianificare digitalmente le dimensioni e la posizione delle protesi per poi realizzarle con precisione millimetrica.
Non sono necessarie ulteriori tecniche di imaging invasive come la TAC o la risonanza magnetica. Nonostante queste possibilità tecniche, il robot rimane un sistema di assistenza. Non opera in modo autonomo, ma supporta il chirurgo nell’attuare con precisione l’allineamento pianificato. Non è ancora chiaro fino a che punto si spingerà lo sviluppo dei sistemi autonomi. In alcuni paesi esistono già prototipi in grado di eseguire autonomamente le fasi operative. Anche l’intelligenza artificiale potrebbe in futuro intervenire maggiormente nella pianificazione e fornire suggerimenti. Tuttavia, non è ancora chiaro come si evolveranno queste tecnologie e quale influenza avranno a lungo termine sulla pratica chirurgica», spiega il dott. Stiebler, aggiungendo:
«Nella protesi di ginocchio robot-assistita, la posizione pianificata dell’impianto può essere inizialmente simulata digitalmente. Il sistema mostra in tempo reale come i diversi angoli influiscano sull’asse della gamba, sulla mobilità e sulla stabilità dell’articolazione del ginocchio. Si ottiene così inizialmente un risultato digitale ottimizzato, che il chirurgo trasferisce successivamente nella realtà operatoria. È proprio qui che risiede la differenza fondamentale rispetto alla precedente navigazione computerizzata. Con la navigazione era possibile elaborare pianificazioni simili, ma l’esecuzione delle incisioni avveniva interamente a mano. Il chirurgo doveva montare con precisione i blocchi di resezione sull’osso: un’operazione complessa, in cui anche piccole deviazioni nel fissaggio o nel taglio potevano comportare una perdita di precisione. La navigazione supportava sì l’allineamento, ma la precisione dipendeva fortemente dall’abilità manuale e dall’esperienza del chirurgo.
La robotica colma questa lacuna. Una volta definita la pianificazione digitale, il chirurgo continua a manovrare la sega, ma il braccio robotico controlla il piano esatto in cui è consentito effettuare il taglio. I blocchi di resezione non sono più necessari e il sistema impedisce deviazioni dal percorso di taglio pianificato. In questo modo si ottiene una precisione riproducibile, con un margine di errore di pochi millimetri. Alcune ricerche – tra cui studi su cadaveri condotti dal produttore – dimostrano che la precisione di resezione del sistema è nettamente superiore rispetto alle tecniche manuali. Inoltre, studi e registri sulle protesi indicano che le protesi di ginocchio impiantate con la navigazione hanno una durata maggiore e sono posizionate con maggiore precisione rispetto a quelle impiantate manualmente. Da ciò si può dedurre che i sistemi robotizzati amplino ulteriormente questo vantaggio».
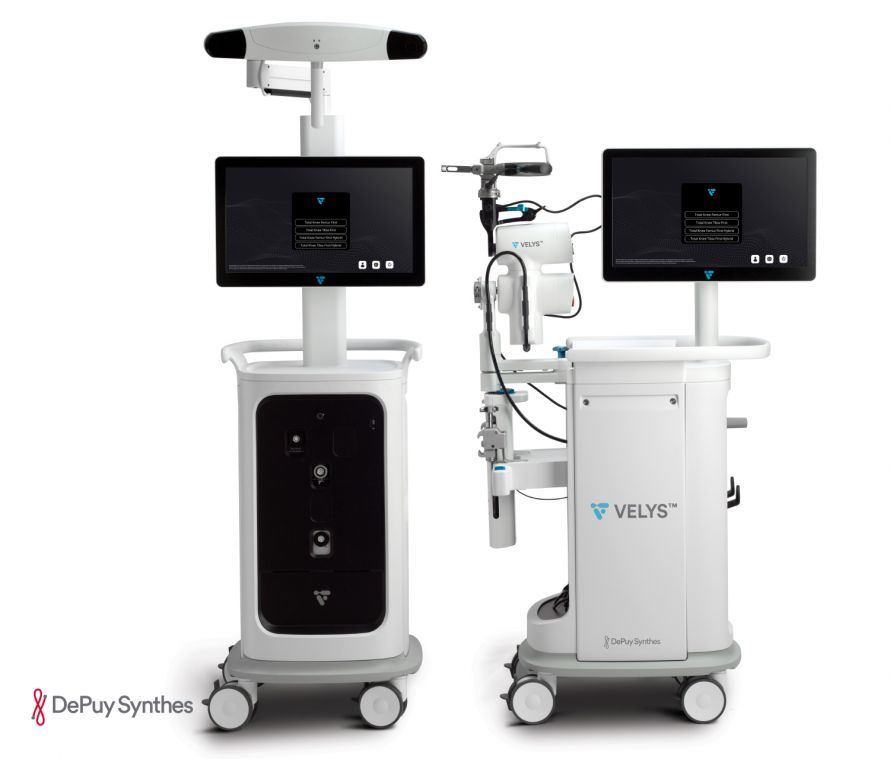
Foto Velys con didascalia: Artroplastica di ginocchio robotizzata con il sistema VELYS™ per la massima precisione e il posizionamento personalizzato dell’impianto.
La robotica migliora i risultati soprattutto nei casi in cui l’anatomia è complessa – e pone il chirurgo di fronte al compito di scegliere, tra numerosi punti dati precisi, l’unica configurazione in grado di offrire al paziente la migliore funzionalità a lungo termine.
Il robot aiuta il chirurgo non solo ad allineare con precisione gli impianti, ma mostra già in tempo reale, durante la fase di pianificazione, come i diversi angoli influiscano sulla mobilità e sulla stabilità dell’articolazione del ginocchio. In questo modo è possibile ottenere innanzitutto digitalmente il miglior risultato possibile. Solo quando questa pianificazione risulta coerente, viene attuata chirurgicamente. È proprio qui che risiede la differenza fondamentale rispetto alla precedente navigazione computerizzata.
A tal proposito, il dott. Stiebler chiarisce: «Con la navigazione era possibile creare pianificazioni simili, ma l’esecuzione dei tagli avveniva interamente in modo manuale. Il chirurgo doveva posizionare con precisione i blocchi di resezione sull’osso – un’operazione complessa, in cui anche piccole deviazioni nel fissaggio o nel taglio potevano comportare una perdita di precisione. Alcuni chirurghi consideravano questa tecnica impegnativa, poiché richiedeva una manualità molto precisa, quasi ‘simile a quella di un videogioco’. Nonostante il controllo delle incisioni, rimaneva comunque un certo margine di tolleranza.
Con il robot questo fattore di incertezza viene eliminato. Il chirurgo continua a manovrare la sega, ma il braccio robotico controlla il piano esatto in cui è consentito tagliare. In questo modo, le deviazioni dal percorso di taglio pianificato sono praticamente escluse. La precisione è riproducibile ed è stata dimostrata da studi su cadaveri, che evidenziano un’accuratezza nettamente superiore rispetto alla tecnica manuale. Anche se mancano dati comparativi diretti tra navigazione e robotica, è ormai assodato che le protesi di ginocchio impiantate con la navigazione siano più precise e durino più a lungo rispetto a quelle inserite manualmente – un vantaggio che la robotica probabilmente rafforzerà ulteriormente» e descrive la procedura per il paziente:
«Una volta formulata la diagnosi e stabilito che è necessaria una protesi, al paziente viene di norma fissato un appuntamento per l’intervento entro circa sei settimane. Circa una settimana prima dell’intervento vengono effettuati gli esami preparatori: il colloquio con l’anestesista, le istruzioni sull’uso dei dispositivi ausiliari e l’organizzazione delle misure riabilitative. Il giorno dell’intervento il paziente viene ricoverato e operato. L’intervento vero e proprio dura – anche se l’équipe si trova ancora nella fase di familiarizzazione con il robot – circa un’ora o un’ora e mezza.
La mobilizzazione inizia già il giorno stesso dell’intervento: se possibile, il primo alzarsi dal letto e i primi passi sono previsti ancora lo stesso giorno. Al più tardi il quinto giorno dopo l’intervento, il paziente viene dimesso e passa dalla propria abitazione alla riabilitazione. Il primo controllo clinico ha luogo dopo tre mesi, seguono ulteriori visite dopo un anno e successivamente dopo cinque anni. L’organizzazione della riabilitazione è a carico del servizio sociale della clinica».
La robotica modifica la curva di apprendimento operatorio e il processo decisionale dell’équipe chirurgica in misura nettamente maggiore rispetto all’impianto convenzionale. Mentre nell’impianto convenzionale l’esperienza del chirurgo e i punti di riferimento anatomici determinano in modo decisivo l’orientamento dell’impianto, la robotica fornisce ulteriori dati in tempo reale sull’asse della gamba, sulla stabilità articolare e sulla tensione dei legamenti.
L’équipe chirurgica deve interpretare immediatamente queste interrelazioni biomeccaniche e integrarle nella decisione operatoria. Ciò rende l’intervento più impegnativo, ma al contempo più preciso e riproducibile.
«L’approccio alla chirurgia robotica del ginocchio segue una chiara curva di apprendimento. Prima ancora che l’équipe inizi a operare sul paziente, sono previste istruzioni teoriche e pratiche da parte del produttore. Queste includono corsi di formazione sul funzionamento, sulla logica del sistema e sui meccanismi di sicurezza.
Segue poi un corso pratico in cui si esegue la chirurgia su ginocchia artificiali. Solo dopo questa fase di formazione intensiva i chirurghi ricevono un certificato che li abilita all’uso del sistema. In ospedale, quanto appreso viene ulteriormente approfondito. I primi interventi vengono sempre eseguiti sotto la supervisione di un esperto del sistema inviato dall’azienda, che assiste sia l’équipe operatoria che i chirurghi.
Infatti, non solo il chirurgo deve padroneggiare il sistema con sicurezza, ma anche l’intero personale di sala operatoria deve avere familiarità con l’allestimento, il funzionamento e le procedure. A tal fine sono previsti corsi di formazione specifici, in cui tutti i partecipanti vengono istruiti passo dopo passo», afferma il dott. Stiebler.
Gli interventi robotici al ginocchio consentono un allineamento estremamente preciso della protesi, con una precisione al grado e al millimetro. Ciò migliora la meccanica articolare, previene i carichi errati e garantisce una sensazione di movimento più naturale grazie a una tensione dei legamenti più armoniosa. I pazienti ne traggono benefici fin da subito: gli studi dimostrano una riduzione del dolore, una mobilizzazione più rapida e migliori risultati funzionali iniziali. Tra questi figurano:
- KOOS – Knee Injury and Osteoarthritis Outcome Score: valuta il dolore, le attività quotidiane, la capacità di praticare sport e la qualità della vita.
- WOMAC – Western Ontario and McMaster Universities Osteoarthritis Index: misura il dolore, la rigidità e la funzionalità nella vita quotidiana.
I primi dati dei registri indicano che le protesi di ginocchio impiantate con la robotica – specialmente nei casi complessi – risultano più stabili e richiedono meno spesso interventi di revisione. La robotica combina quindi una precisione riproducibile con un adattamento individuale all’anatomia personale: un vantaggio per il recupero precoce e la durata a lungo termine della protesi.
Un centro di endoprotesi integra la robotica moderna non semplicemente come un dispositivo aggiuntivo, ma come un processo continuo che trasforma la pianificazione, lo svolgimento dell’intervento, la comunicazione all’interno del team e la garanzia della qualità. Il passo decisivo consiste nell’affermare la robotica non come un complemento tecnico, ma come un nuovo standard clinico che coinvolga tutte le parti interessate, dall’équipe operatoria all’assistenza post-operatoria.
«In futuro la robotica avrà un ruolo non solo nell’assistenza primaria, ma anche nella chirurgia di revisione. Anche se l’équipe lavora con questa tecnologia solo da poco tempo e non è stata ancora eseguita alcuna revisione, è prevedibile che il robot troverà qui un posto fisso. Già ora è evidente che offre chiari vantaggi in situazioni iniziali complesse. Un caso recente lo illustra chiaramente: il paziente presenta un difetto nella parte interna della testa della tibia, che potrebbe non essere risolto in modo adeguato con una protesi standard. In tali situazioni occorre decidere intraoperatoriamente se il difetto possa essere compensato mediante un orientamento leggermente diverso, scelto consapevolmente, della componente tibiale, oppure se sia necessario asportare un gradino e inserire un innesto metallico per fornire un supporto stabile alla componente.
Manualmente una tale regolazione di precisione è sì possibile, ma decisamente più difficile. Alcuni angoli – ad esempio una deviazione pianificata fino a cinque gradi – sono difficilmente regolabili con esattezza senza supporto tecnico, poiché l’orientamento nello spazio è limitato. Il robot, invece, consente un’esecuzione con precisione al grado e guida la sega esattamente nel piano desiderato. Ciò aumenta notevolmente la precisione», sottolinea il dott. Stiebler, aggiungendo:
«In linea di massima, non ci sono quasi situazioni in cui si rinuncerebbe consapevolmente alla robotica. Qualora il sistema non fosse disponibile, l’intervento può naturalmente essere eseguito anche manualmente. Tuttavia, in condizioni normali, quasi tutti i pazienti traggono beneficio dalla maggiore precisione della procedura robotizzata. Fanno eccezione gli impianti personalizzati, realizzati appositamente per singoli pazienti. Questi continuano ad essere impiantati manualmente, poiché utilizzano blocchi di resezione personalizzati e non sono compatibili con il robot».
A Schwalmstadt vengono impiantate ogni anno circa 200-300 protesi di ginocchio. Il robot VELYS™ è in uso solo dal 14 aprile ed è quindi ancora una novità assoluta nella routine clinica quotidiana. Per il team si tratta naturalmente di una fase entusiasmante, anche se il cambiamento non è così radicale come per le cliniche che in precedenza operavano esclusivamente in modo manuale.
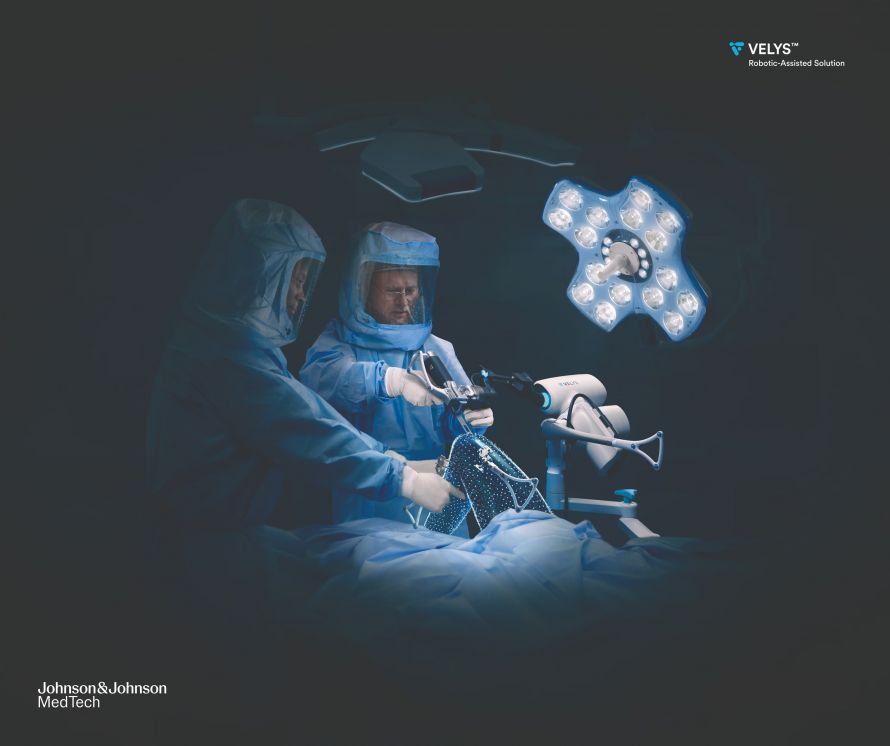 Foto dell’intervento con Velys con didascalia: Intervento con il robot Velys
Sistemi come VELYS™ operano all’interno di un corridoio di sicurezza virtuale: la sega può tagliare solo nel piano precedentemente definito digitalmente. Gli scostamenti sono praticamente esclusi. In questo modo è possibile mantenere l’asse della gamba, la rotazione e le altezze di taglio con una precisione nell’ordine dei submillimetri e dei subgradi – un livello di precisione difficilmente raggiungibile con la tecnica manuale o con la sola navigazione. VELYS™ non è un robot autonomo, ma un sistema di assistenza: il chirurgo mantiene il controllo in ogni momento. Durante l’intervento, il sistema crea un modello 3D specifico per il paziente, misura continuamente l’allineamento assiale e la tensione dei legamenti e simula diverse posizioni dell’impianto prima ancora di procedere al taglio. In questo modo viene selezionata la variante migliore dal punto di vista biomeccanico. Un ulteriore vantaggio: VELYS™ non richiede alcuna pianificazione preliminare tramite TC o RM. Il modello viene creato direttamente in sala operatoria, senza esposizione aggiuntiva alle radiazioni e senza preparativi complessi.
A questo proposito, il dott. Stiebler conclude la nostra conversazione dicendo: «Grazie alla pluriennale esperienza con la navigazione computerizzata, molti aspetti mi erano già familiari: la mentalità, le fasi di pianificazione, l’allineamento digitale. La novità principale è rappresentata dal lavoro con il braccio robotico e dalle procedure ad esso associate, che richiedono un certo adattamento e una disponibilità all’apprendimento. Per i team senza esperienza di navigazione, questo salto tecnologico sarebbe decisamente più grande, perché cambia l’intera logica operativa. In prospettiva futura, anche l’intelligenza artificiale avrà un ruolo importante. Potrebbe supportare la pianificazione intraoperatoria, uniformare le decisioni e fornire suggerimenti al chirurgo, senza però sottrargli la responsabilità.
A lungo termine, ci si chiede fino a che punto si spingerà questo sviluppo. Già oggi esistono sistemi come il robot Da Vinci, con cui in teoria è possibile controllare interventi chirurgici a grande distanza – ad esempio un paziente in Germania e un chirurgo a New York. Dal punto di vista tecnico ciò è già possibile, anche se la stabilità delle connessioni e gli aspetti relativi alla sicurezza rivestono un ruolo fondamentale. Per gli attuali robot per il ginocchio questo non è ancora un tema di attualità, ma lo sviluppo procede a ritmo serrato. È difficile prevedere oggi quali possibilità diventeranno realtà tra dieci anni».
- Primario di Ortopedia e Chirurgia d’urgenza, direttore del Centro di Endoprotesi e specialista presso l’Asklepios Klinikum di Schwalmstadt.
- Artroplastica del ginocchio assistita da robot con il sistema VELYS™ per la massima precisione e il posizionamento personalizzato dell’impianto.
- Chirurgia mininvasiva dell’anca con tecnica AMIS per una riabilitazione rapida e che preserva la muscolatura.
- Ampia gamma di protesi: endoprotesi parziali e totali, sistemi a guida assiale, impianti su misura.
- Elevata competenza nelle protesi di spalla, compresi i sistemi inversi e a stelo corto.
- Chirurgo esperto in interventi di revisione per complesse operazioni di sostituzione.
- Qualità certificata con centinaia di impianti all’anno e standard rigorosamente controllati.
- Formatore impegnato a livello accademico
Condividi l’articolo
Interviste agli esperti
Da leggere dopo
- Intervista all’esperto
Intervista all’esperto con il Prof. Dr. med. Pantelis Stavrinou
5 nov 2026
Panoramica su sintomi, trattamento e tecniche chirurgiche moderne
Continua a leggere - Intervista all’esperto
Intervista all’espertoUniv.-Prof. Dr. med. Maximilian Bockhorn, FEBS
3 nov 2026
Terapie interdisciplinari delle patologie del pancreas
Continua a leggere - Intervista all’esperto
Intervista all’esperto con il professor Dr. Elmar Herbst, PhD
15 ott 2026
Chirurgia del ginocchio personalizzata e incentrata sul paziente
Continua a leggere