
Точность в хирургии коленного сустава: робототехника устанавливает новые стандарты
Александра Пфицманн ·
Переход от компьютерно-навигационной хирургии коленного сустава к высокоточной роботизированной хирургии знаменует собой решающий прорыв в эндопротезировании. В то время как навигация уже обеспечивала более надежное ведение оси и воспроизводимые результаты, современная робототехника сегодня позволяет еще более индивидуально и точно позиционировать имплантат в режиме реального времени. Это технологическое усовершенствование имеет особое значение, поскольку в Германии около 20 миллионов человек страдают от артроза коленного сустава — заболевания, которое часто приводит к сильным болям и ограничению подвижности и нередко требует замены сустава.
«В хирургии коленного сустава за последние годы произошло много изменений — в частности, благодаря переходу от чисто ручной имплантации через компьютерно-навигационные операции к современной робототехнике. При этом робот не является самостоятельно действующей системой, а представляет собой прецизионный инструмент, помогающий хирургу. Он позволяет с максимальной точностью реализовывать новые концепции эндопротезирования коленного сустава: имплантаты выравниваются с точностью до градуса и миллиметра так, чтобы оптимально соответствовать индивидуальной анатомии пациента.
Цель заключается в достижении в целом лучшего функционального результата и более высокой удовлетворённости пациентов. Таким образом, робототехника представляет собой дальнейшее развитие, выходящее за рамки как ручной техники, так и классической компьютерной навигации. В то время как навигация уже помогала улучшить пространственную ориентацию, робототехника позволяет ещё более точно выполнять запланированные разрезы и позиционировать имплантаты.
Несмотря на эти технические достижения, полный контроль остается за хирургом — робот не проводит операцию самостоятельно, а лишь поддерживает руку хирурга. Как будут развиваться эти системы в будущем, пока неизвестно. В некоторых странах, например в Азии, уже, как сообщается, существуют прототипы, способные автономно выполнять операционные манипуляции.
В будущем на планирование операции искусственный интеллект также может оказывать всё большее влияние, например, предлагая варианты или направляя хирурга в ходе процесса. Однако пока ещё непредсказуемо, как далеко зайдёт это развитие и какую роль человек будет играть в операционной в долгосрочной перспективе», — рассказывает доктор Штиблер в начале нашего разговора.
Клинические преимущества возникают прежде всего благодаря тому, что робототехника не только «режет точнее», но и понимает биомеханику колена во время работы хирурга. Данные в режиме реального времени об ориентации осей, натяжении связок и стабильности превращают операцию из чисто анатомической реконструкции в функциональную оптимизацию сустава — и именно это впоследствии ощущают пациенты в повседневной жизни.
«Компьютерная навигация долгое время была передовой технологией в эндопротезировании коленного сустава, однако никогда не применялась повсеместно. Большинство коленных протезов до сих пор имплантируются вручную — с помощью инструментов, которые выравниваются по кости, без возможности воспроизвести настройки с точностью до градуса или миллиметра. Таким образом можно добиться хороших результатов, особенно при использовании классических концепций эндопротезирования коленного сустава. Однако современные концепции требуют гораздо большей точности: они учитывают различные анатомические фенотипы коленного сустава и их индивидуальные линии сустава.
Эту анатомическую разнообразие трудно точно воспроизвести вручную. Компьютерная навигация стала первым шагом на пути к улучшению выравнивания. Однако робототехника идет гораздо дальше. Она позволяет точно адаптировать имплантаты к индивидуальной анатомии пациента и реализовывать современные концепции с максимальной точностью. С помощью робота хирург в режиме реального времени во время операции собирает все необходимые данные — ось ноги, натяжение связок, амплитуду движения — и на их основе создает цифровую модель коленного сустава. На этой основе можно цифровым способом спланировать размер и положение имплантатов, а затем реализовать их с точностью до миллиметра.
Для этого не требуется дополнительная обременительная визуализация, такая как КТ или МРТ. Несмотря на эти технические возможности, робот остается вспомогательной системой. Он не оперирует самостоятельно, а помогает хирургу точно выполнить запланированное выравнивание. Насколько далеко зайдёт развитие автономных систем — пока неизвестно. В некоторых странах уже существуют прототипы, самостоятельно выполняющие отдельные этапы операции. В будущем искусственный интеллект также может более активно участвовать в планировании и вносить свои предложения. Однако пока неясно, как будут развиваться эти технологии и какое влияние они окажут на хирургическую практику в долгосрочной перспективе», — поясняет д-р Штиблер и продолжает:
«При роботизированной эндопротезировании коленного сустава запланированное положение имплантата сначала можно смоделировать в цифровом формате. Система в режиме реального времени показывает, как различные углы наклона влияют на ось ноги, подвижность и стабильность коленного сустава. Таким образом, сначала получается оптимизированный цифровой результат, который хирург затем воплощает в операционной реальности. Именно в этом заключается решающее отличие от прежней компьютерной навигации. С помощью навигации можно было создавать аналогичные планы, однако выполнение разрезов осуществлялось полностью вручную. Хирургу приходилось точно устанавливать резекционные блоки на кости — трудоемкий процесс, при котором даже небольшие отклонения при креплении или пилении могли привести к потере точности. Навигация, хотя и помогала в ориентации, но точность в значительной степени зависела от мастерства и опыта хирурга.
Робототехника устраняет этот пробел. После завершения цифрового планирования хирург по-прежнему управляет пилой, но роборука контролирует точную плоскость, в которой разрешен разрез. Блоки резекции больше не используются, и система предотвращает отклонения от запланированной траектории разреза. Благодаря этому достигается воспроизводимая точность с миллиметровой точностью. Исследования — в том числе исследования на трупах, проведенные производителем — показывают, что точность резекции с помощью этой системы значительно выше, чем при использовании ручных методов. Кроме того, данные исследований и регистров протезов свидетельствуют о том, что коленные протезы, установленные с использованием навигации, служат дольше и имплантируются с большей точностью, чем протезы, установленные вручную. Из этого можно сделать вывод, что роботизированные системы позволяют ещё больше усилить это преимущество».
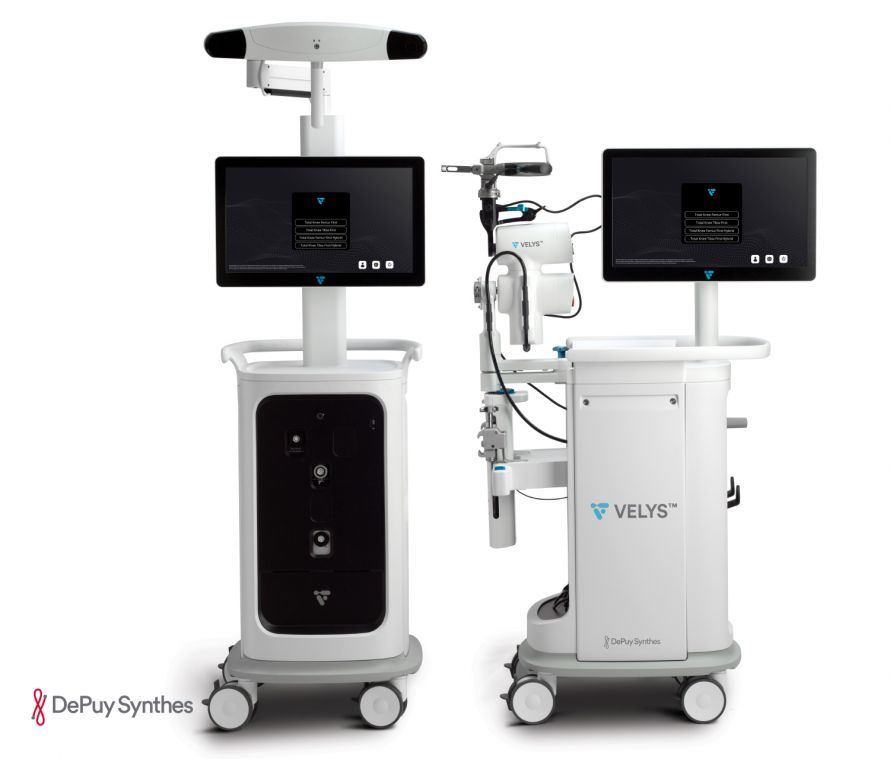
Фото Velys с подписью: Роботизированная эндопротезирование коленного сустава с использованием системы VELYS™ для максимальной точности и индивидуального позиционирования имплантата.
Робототехника улучшает результаты прежде всего в тех случаях, когда анатомия сложна, — и ставит перед хирургом задачу выбрать из множества точных данных ту конфигурацию, которая обеспечит пациенту наилучшую функциональность в долгосрочной перспективе.
Робот не только помогает хирургу точно выровнять имплантаты, но и уже на этапе планирования в режиме реального времени демонстрирует, как различные углы влияют на подвижность и стабильность коленного сустава. Таким образом, сначала можно цифровым способом добиться наилучшего возможного результата. Только после того, как это планирование будет согласовано, оно реализуется хирургическим путем. Именно в этом заключается существенное отличие от прежней компьютерной навигации.
Доктор Штиблер поясняет: «С помощью навигации можно было составлять аналогичные планы, однако выполнение разрезов осуществлялось полностью вручную. Хирургу приходилось точно устанавливать резекционные блоки на кости — трудоемкий процесс, при котором даже небольшие отклонения при креплении или пилении могли привести к потере точности. Некоторые хирурги считали эту технику сложной, поскольку она требовала очень точных, почти «похожих на компьютерную игру» манипуляций. Несмотря на контроль над разрезами, сохранялся определенный диапазон допуска.
При использовании робота этот фактор неопределённости устраняется. Хотя хирург по-прежнему управляет пилой, робот-манипулятор контролирует точное положение плоскости, в которой допускается выполнение разреза. Таким образом, отклонения от запланированной траектории разреза практически исключены. Такая точность воспроизводима и была подтверждена в исследованиях на трупах, которые демонстрируют значительно более высокую точность по сравнению с ручной техникой. Несмотря на отсутствие данных прямого сравнения между навигацией и робототехникой, считается установленным фактом, что коленные протезы, установленные с помощью навигации, имплантируются более точно и служат дольше, чем установленные вручную — преимущество, которое, по всей видимости, робототехника еще больше усилит», — и описывает порядок действий для пациента:
«После постановки диагноза и подтверждения необходимости имплантата пациенту, как правило, назначают дату операции в течение примерно шести недель. Примерно за неделю до операции проводятся подготовительные обследования: беседа с анестезиологом, ознакомление с вспомогательными средствами, а также организация реабилитационных мероприятий. В день операции пациент поступает в стационар и проходит операцию. Сама операция длится — даже несмотря на то, что команда пока находится на этапе освоения робота — примерно от одного до полутора часов.
Мобилизация начинается уже в день операции: первое вставание с постели и первые шаги, по возможности, запланированы на тот же день. Не позднее пятого дня после операции пациент выписывается и переходит на реабилитацию, проходящую на дому. Первый клинический осмотр проводится через три месяца, последующие — через год, а затем через пять лет. Организацией реабилитации занимается социальная служба клиники».
Робототехника значительно сильнее влияет на кривую освоения операционной техники и процесс принятия решений хирургической бригадой, чем традиционная имплантация. В то время как при традиционной имплантации опыт хирурга и анатомические ориентиры в значительной степени определяют ориентацию имплантата, робототехника предоставляет дополнительные данные в режиме реального времени об оси ноги, стабильности сустава и натяжении связок.
Хирургическая бригада должна немедленно интерпретировать эти биомеханические взаимосвязи и учитывать их при принятии оперативного решения. Благодаря этому операция становится более сложной, но в то же время более точной и воспроизводимой.
«Освоение роботизированной хирургии коленного сустава проходит по четкой кривой обучения. Прежде чем команда начнет работать с пациентами, необходимо пройти теоретические и практические инструктажи, проводимые производителем. Они включают обучение принципам работы, логике системы и механизмам безопасности.
Затем следует практический курс, в ходе которого проводятся операции на искусственных коленных суставах. Только после этой интенсивной фазы обучения хирурги получают сертификат, дающий им право на использование системы. В больнице полученные знания углубляются. Первые операции всегда проводятся в сопровождении опытного специалиста по обслуживанию системы от компании, который оказывает поддержку как операционной бригаде, так и хирургам.
Ведь не только хирург должен уверенно владеть системой — весь операционный персонал должен быть знаком с её монтажом, управлением и рабочими процессами. Для этого предусмотрены специальные тренинги, в ходе которых все участники шаг за шагом проходят обучение», — поясняет д-р Штиблер.
Роботизированные операции на коленном суставе позволяют чрезвычайно точно выровнять протез — с точностью до градуса и миллиметра. Это улучшает механику сустава, предотвращает неправильную нагрузку и обеспечивает более естественное ощущение движения за счет более гармоничного натяжения связок. Пациенты получают пользу уже на ранних этапах: исследования показывают снижение боли, более быструю мобилизацию и лучшие ранние функциональные показатели. К ним относятся:
- KOOS — Knee Injury and Osteoarthritis Outcome Score: оценивает боль, повседневную активность, способность заниматься спортом и качество жизни.
- WOMAC — Western Ontario and McMaster Universities Osteoarthritis Index: измеряет боль, скованность и функциональные возможности в повседневной жизни.
Первые данные из регистров указывают на то, что коленные протезы, имплантированные с помощью робототехники, — особенно в сложных случаях — сидят более стабильно и реже требуют ревизии. Таким образом, робототехника сочетает в себе воспроизводимую точность с индивидуальной адаптацией к личной анатомии — это преимущество для быстрого восстановления и долговечности протеза.
Центр эндопротезирования интегрирует современную робототехнику не просто как дополнительное оборудование, а как целостный процесс, который меняет планирование, ход операции, коммуникацию в команде и обеспечение качества. Решающим шагом является установление робототехники не как «технического дополнения», а как нового клинического стандарта, который вовлекает всех участников — от операционной бригады до послеоперационного наблюдения.
«В будущем робототехника будет играть важную роль не только в первичной помощи, но и в ревизионной хирургии. Несмотря на то что команда работает с ней всего недавно и пока не проводила ни одной ревизионной операции, можно предвидеть, что робот займет здесь прочное место. Уже сейчас видно, что он предлагает явные преимущества в сложных исходных ситуациях. Это наглядно иллюстрирует недавний случай: у пациента обнаружен дефект на внутренней стороне головки большеберцовой кости, который, возможно, не удастся адекватно устранить с помощью стандартного протеза. В таких ситуациях необходимо интраоперационно принять решение: можно ли компенсировать дефект за счет целенаправленно выбранной, слегка отклоняющейся ориентации компонента большеберцовой кости, или же необходимо удалить ступеньку и вставить металлический аугмент, чтобы обеспечить стабильную опору для компонента.
Вручную такая точная настройка, конечно, возможна, но значительно сложнее. Определённые углы — например, запланированное отклонение до пяти градусов — практически невозможно точно настроить без технической поддержки, поскольку ориентация в пространстве ограничена. Робот, напротив, обеспечивает точность до градуса и ведёт пилу точно в нужной плоскости. Благодаря этому точность значительно повышается», — подчеркивает д-р Штиблер и продолжает:
«В принципе, практически не бывает ситуаций, в которых бы сознательно отказывались от использования робототехники. Если система вдруг окажется недоступной, операцию, конечно, можно провести и вручную. Однако в обычных условиях практически каждый пациент выигрывает от более высокой точности роботизированного метода. Исключение составляют индивидуализированные имплантаты, изготовленные специально для отдельных пациентов. Их по-прежнему имплантируют вручную, поскольку они используют персонализированные резекционные блоки и несовместимы с роботом».
В Швальмштадте ежегодно имплантируется около 200–300 коленных протезов. Робот VELYS™ используется только с 14 апреля и, таким образом, ещё совсем недавно вошёл в повседневную клиническую практику. Для команды это, конечно, захватывающий этап, даже если этот шаг не так значителен, как для клиник, которые ранее проводили операции исключительно вручную.
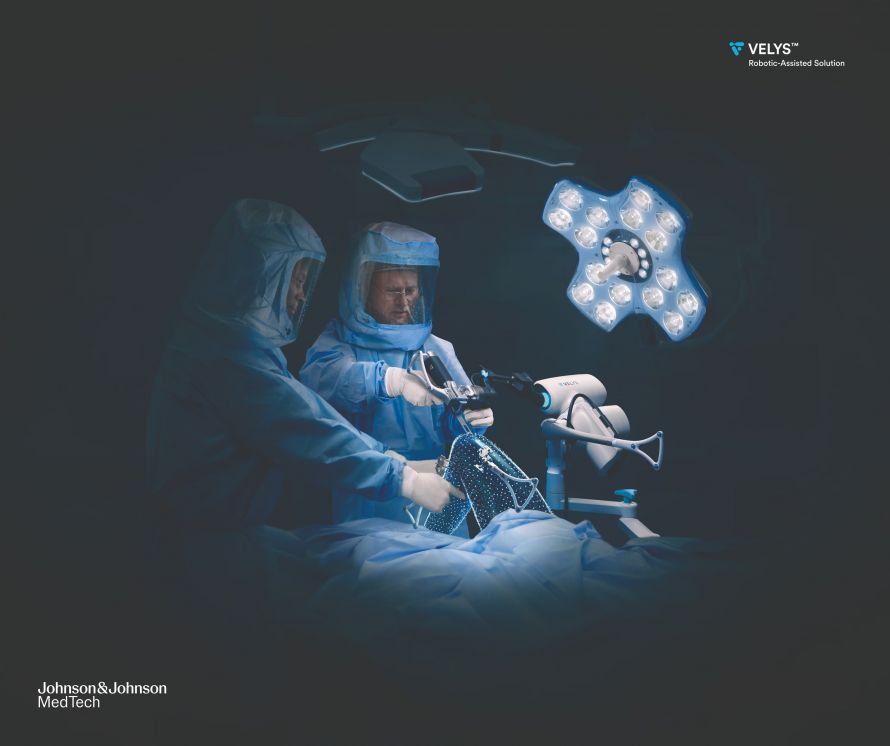 Фото «Операция с Velys» с подписью: Операция с использованием робота Velys
Системы типа VELYS™ работают в виртуальном «коридоре безопасности»: пила может выполнять разрез только в той плоскости, которая была заранее определена в цифровом формате. Отклонения практически исключены. Таким образом, можно соблюдать ось ноги, ротацию и высоту разреза с точностью до долей миллиметра и долей градуса — такая точность практически недостижима при ручной операции или при использовании исключительно навигационных систем. VELYS™ — это не автономный робот, а система помощи: хирург сохраняет контроль в любой момент времени. Во время операции система создаёт индивидуальную для каждого пациента 3D-модель, непрерывно измеряет направление оси и натяжение связок, а также моделирует различные положения имплантата ещё до начала реза. Таким образом выбирается биомеханически оптимальный вариант. Еще одно преимущество: VELYS™ не требует предварительного планирования с помощью КТ или МРТ. Модель создается непосредственно в операционной, без дополнительного облучения и без трудоемкой подготовки.
В заключение нашего разговора д-р Штиблер отмечает: «Благодаря многолетнему опыту работы с компьютерной навигацией многое уже было знакомо — подход, этапы планирования, цифровая ориентация. Новым является, прежде всего, работа с роботизированной рукой и связанные с ней процедуры, которые требуют определенной адаптации и готовности к обучению. Для команд, не имеющих опыта работы с навигацией, этот технологический скачок был бы значительно больше, поскольку меняется вся операционная логика. С точки зрения будущего свою роль играет и искусственный интеллект. Он мог бы поддерживать интраоперационное планирование, унифицировать принятие решений и вносить предложения хирургу, не снимая с него ответственности.
В долгосрочной перспективе возникает вопрос, как далеко зайдет это развитие. Уже сегодня существуют системы, такие как робот Da Vinci, с помощью которых операции теоретически можно управлять на больших расстояниях — например, когда пациент находится в Германии, а хирург — в Нью-Йорке. Технически это уже возможно, хотя стабильность связи и аспекты безопасности играют здесь большую роль. Для современных роботов для операции на коленном суставе это пока не актуально, но развитие идет стремительными темпами. Какие возможности станут реальностью через десять лет, сегодня предсказать практически невозможно».
- Главный врач отделения ортопедии и травматологии, руководитель центра эндопротезирования и специалист клиники «Асклепиос» в Швальмштадте.
- Роботизированная эндопротезировка коленного сустава с использованием системы VELYS™ для максимальной точности и индивидуального позиционирования имплантата.
- Минимально-инвазивная хирургия тазобедренного сустава с использованием метода AMIS для быстрой реабилитации с минимальным повреждением мышц.
- Широкий спектр протезов: частичные и тотальные эндопротезы, системы с осевой навигацией, имплантаты, изготовленные на заказ.
- Высокий уровень экспертизы в области протезирования плечевого сустава, включая инверсные системы и системы с укороченным стержнем.
- Опытный хирург-ревизор для сложных операций по замене протезов.
- Сертифицированное качество с сотнями имплантаций в год и строго контролируемыми стандартами.
- Преподаватель, активно участвующий в научной деятельности
Поделиться статьёй
Об авторе
Александра Пфицманн
редактор