
الدقة في جراحة الركبة: الروبوتات تضع معايير جديدة
ألكسندرا بفيتزمان ·
يمثل التطور من جراحة الركبة الموجهة بالحاسوب إلى الجراحة الروبوتية الدقيقة تقدمًا حاسمًا في مجال جراحة استبدال المفاصل. وفي حين أن نظام الملاحة كان يضمن بالفعل توجيهًا محوريًا أكثر موثوقية ونتائج قابلة للتكرار، فإن الروبوتات الحديثة تتيح اليوم وضع الغرسات بشكل أكثر تخصيصًا ودقة في الوقت الفعلي. ويكتسب هذا التطور التكنولوجي أهمية خاصة، حيث يعاني حوالي 20 مليون شخص في ألمانيا من هشاشة العظام في الركبة – وهو مرض يؤدي غالبًا إلى آلام شديدة وتقييد الحركة، وغالبًا ما يستلزم إجراء عملية استبدال المفصل.
«لقد طرأت تغييرات كثيرة في جراحة الركبة خلال السنوات الماضية – لا سيما من خلال الانتقال من الزرع اليدوي البحت، مروراً بالجراحة الموجهة بالحاسوب، وصولاً إلى الروبوتات الحديثة. والروبوت في هذا السياق ليس نظامًا يعمل بشكل مستقل، بل أداة دقيقة تدعم الجراح. فهو يتيح تطبيق مفاهيم جديدة في مجال استبدال مفصل الركبة بدقة فائقة: حيث يتم محاذاة الغرسات بدقة تصل إلى الدرجة والمليمتر، بحيث تتناسب بشكل مثالي مع التشريح الفردي للمريض.
والهدف من ذلك هو تحقيق نتيجة وظيفية أفضل بشكل عام وزيادة رضا المريض. وبذلك تمثل الروبوتات تطورًا يتجاوز كلاً من التقنية اليدوية والملاحة الحاسوبية التقليدية. ففي حين ساعدت الملاحة الحاسوبية بالفعل في تحسين التوجيه المكاني، تتيح الروبوتات تنفيذ الشقوق المخطط لها ومواقع الغرسات بدقة أكبر.
على الرغم من هذه التطورات التقنية، تظل السيطرة كاملة في يد الجراح – فالروبوت لا يجري العملية الجراحية بشكل مستقل، بل يدعم يد الجراح. ولا يزال مستقبل تطور هذه الأنظمة مفتوحًا. ففي بعض البلدان، مثل دول آسيا، يُقال إن هناك نماذج أولية قادرة بالفعل على تنفيذ خطوات الجراحة بشكل مستقل.
كما قد يتأثر التخطيط في المستقبل بشكل أكبر بالذكاء الاصطناعي، etwa من خلال تقديم اقتراحات أو توجيه الجراح خلال العملية. ومع ذلك، لا يمكن التنبؤ حتى الآن إلى أي مدى سيصل هذا التطور، وما هو الدور الذي سيضطلع به الإنسان على المدى الطويل في غرفة العمليات"، كما يوضح الدكتور شتيبلر في بداية حوارنا.
وتنشأ المزايا السريرية بشكل أساسي من حقيقة أن الروبوتات لا «تقطع بدقة» فحسب، بل تفهم الركبة من الناحية الميكانيكية الحيوية أثناء عمل الجراح. فالبيانات التي تُجمع في الوقت الفعلي حول محاذاة المحور، وشد الأربطة، والاستقرار، تُحوّل العملية من مجرد إعادة بناء تشريحية بحتة إلى تحسين وظيفي للمفصل – وهذا بالضبط ما يشعر به المرضى لاحقًا في حياتهم اليومية.
«لطالما كانت الملاحة الحاسوبية تقنية متطورة في مجال جراحة استبدال الركبة، لكنها لم تُستخدم على نطاق واسع قط. لا تزال معظم مفاصل الركبة الاصطناعية تُزرع يدويًّا حتى اليوم — باستخدام أدوات يتم محاذاة العظام بها، دون إمكانية تكرار الإعدادات بدقة تصل إلى درجة أو ملليمتر واحد. ومن الممكن تحقيق نتائج جيدة بهذه الطريقة، خاصةً وفقًا للمفاهيم التقليدية لجراحة استبدال مفصل الركبة. لكن المفاهيم الحديثة تتطلب دقة أكبر بكثير: فهي تأخذ في الاعتبار الأنماط التشريحية المختلفة لمفصل الركبة وخطوط المفصل الفردية لكل مريض.
يصعب محاكاة هذا التنوع التشريحي بدقة يدويًّا. كانت الملاحة الحاسوبية خطوة أولى لتحسين المحاذاة. لكن الروبوتات تتجاوز ذلك بكثير. فهي تتيح تكييف الغرسات بدقة مع التشريح الفردي للمريض وتنفيذ المفاهيم الحديثة بأعلى درجات الدقة. يقوم الجراح، بمساعدة الروبوت، بجمع جميع البيانات ذات الصلة أثناء الجراحة وفي الوقت الفعلي – مثل محور الساق، وشد الأربطة، ونطاق الحركة – ويُنشئ بناءً على ذلك نموذجًا رقميًّا لمفصل الركبة. وعلى هذا الأساس، يمكن التخطيط رقميًّا لحجم وموضع الغرسات، ثم تنفيذ ذلك بدقة تصل إلى المليمتر.
ولا توجد حاجة لإجراء فحوصات تصويرية إضافية مثل التصوير المقطعي المحوسب (CT) أو التصوير بالرنين المغناطيسي (MRI). وعلى الرغم من هذه الإمكانيات التقنية، يظل الروبوت نظامًا مساعدًا. فهو لا يجري الجراحة بشكل مستقل، بل يدعم الجراح في تنفيذ التوجيه المخطط له بدقة. ولا يزال من غير الواضح إلى أي مدى سيصل تطور الأنظمة المستقلة. توجد بالفعل في بعض البلدان نماذج أولية تقوم بتنفيذ خطوات الجراحة بشكل مستقل. كما يمكن أن يتدخل الذكاء الاصطناعي بشكل أكبر في التخطيط في المستقبل ويقدم اقتراحات. ومع ذلك، لا يزال من غير الواضح كيف ستتطور هذه التقنيات وما هو تأثيرها على الممارسة الجراحية على المدى الطويل"، يوضح الدكتور شتيبلر ويضيف:
«في جراحة استبدال الركبة بمساعدة الروبوت، يمكن أولاً محاكاة الموضع المخطط للغرسة رقميًّا. يُظهر النظام في الوقت الفعلي كيف تؤثر درجات الزوايا المختلفة على محور الساق وحركة واستقرار مفصل الركبة. وبذلك يتم التوصل أولاً إلى نتيجة رقمية مُحسَّنة، يقوم الجراح بعد ذلك بتطبيقها في الواقع الجراحي. وهنا بالضبط يكمن الفرق الجوهري عن أنظمة الملاحة الحاسوبية السابقة. فقد كان من الممكن وضع خطط مماثلة باستخدام أنظمة الملاحة تلك، لكن تنفيذ الشقوق كان يتم يدويًّا بالكامل. كان على الجراح تثبيت كتل الاستئصال بدقة على العظم – وهي عملية شاقة، حيث يمكن أن تؤدي حتى الانحرافات الصغيرة في التثبيت أو عند القطع إلى فقدان الدقة. صحيح أن نظام الملاحة كان يدعم عملية المحاذاة، لكن الدقة كانت تعتمد بشكل كبير على المهارة اليدوية وخبرة الجراح.
تسد الروبوتات هذه الفجوة. بعد الانتهاء من التخطيط الرقمي، يواصل الجراح توجيه المنشار، لكن ذراع الروبوت يتحكم في المستوى الدقيق الذي يُسمح بالقطع فيه. لم يعد هناك حاجة إلى كتل الاستئصال، ويمنع النظام أي انحرافات عن مسار القطع المخطط له. وبذلك يتم تحقيق دقة قابلة للتكرار بدقة تصل إلى المليمتر. تُظهر الدراسات – ومن بينها دراسات أجريت على جثث من قبل الشركة المصنعة – أن دقة الاستئصال التي يوفرها النظام أعلى بكثير من تلك التي توفرها التقنيات اليدوية. بالإضافة إلى ذلك، تشير الدراسات وسجلات الأطراف الاصطناعية إلى أن مفاصل الركبة التي يتم تركيبها باستخدام نظام الملاحة تدوم لفترة أطول وتُزرع بدقة أكبر مقارنةً بتلك التي تُزرع يدويًّا. ومن هذا يمكن استنتاج أن الأنظمة المدعومة بالروبوتات تعزز هذه الميزة بشكل أكبر».
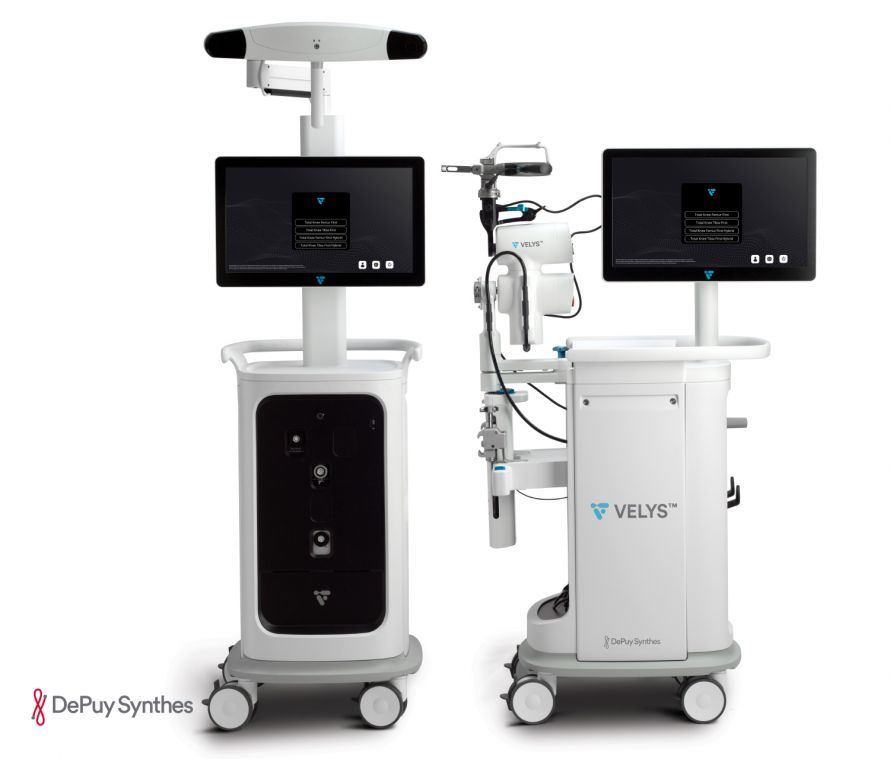
صورة لـ Velys مع تعليق: جراحة استبدال الركبة بمساعدة الروبوت باستخدام نظام VELYS™ لتحقيق أقصى درجات الدقة وتحديد موضع الغرسة بشكل فردي.
تعمل الروبوتات على تحسين النتائج بشكل خاص في الحالات التي تتسم بتعقيد التشريح – وتضع الجراح أمام مهمة اختيار التكوين الذي يوفر للمريض أفضل وظيفة على المدى الطويل من بين العديد من نقاط البيانات الدقيقة.
لا يقتصر دور الروبوت على مساعدة الجراح في محاذاة الغرسات بدقة فحسب، بل إنه يُظهر أيضًا في الوقت الفعلي أثناء مرحلة التخطيط كيف تؤثر الزوايا المختلفة على حركة واستقرار مفصل الركبة. وبذلك يمكن أولاً تحقيق أفضل نتيجة ممكنة رقميًّا. ولا يتم تنفيذ التخطيط جراحيًّا إلا بعد التأكد من سلامته. وهنا بالذات يكمن الاختلاف الجوهري عن أنظمة الملاحة الحاسوبية السابقة.
ويوضح الدكتور شتيبلر ذلك قائلاً: «كان من الممكن وضع خطط مماثلة باستخدام نظام الملاحة، لكن تنفيذ الشقوق الجراحية كان يتم يدويًّا بالكامل. كان على الجراح تثبيت كتل الاستئصال بدقة على العظم – وهي عملية شاقة، حيث يمكن أن تؤدي حتى الانحرافات الصغيرة في التثبيت أو أثناء القطع إلى فقدان الدقة. كان بعض الجراحين يعتبرون هذه التقنية صعبة، لأنها تتطلب معالجة دقيقة للغاية، تكاد تكون «شبيهة بألعاب الكمبيوتر». وعلى الرغم من التحكم في الشقوق، ظل هناك نطاق معين من التفاوت المسموح به.
مع الروبوت، يُستبعد عامل عدم اليقين هذا. فبينما يواصل الجراح توجيه المنشار، يتحكم ذراع الروبوت في المستوى الدقيق الذي يُسمح بالقطع فيه. وبذلك، يُستبعد عمليًّا حدوث أي انحرافات عن مسار القطع المخطط له. هذه الدقة قابلة للتكرار وقد تم إثباتها في دراسات أجريت على جثث، والتي أظهرت دقة أعلى بشكل ملحوظ مقارنةً بالتقنية اليدوية. ورغم عدم توفر بيانات مقارنة مباشرة بين تقنية الملاحة والروبوتية، إلا أنه من المؤكد أن مفاصل الركبة التي تم تركيبها باستخدام تقنية الملاحة تتميز بدقة أكبر وتدوم لفترة أطول مقارنة بتلك التي يتم تركيبها يدويًّا – وهي ميزة من المتوقع أن تعززها تقنية الروبوتية بشكل أكبر"، ويصف الإجراءات التي يمر بها المريض قائلاً:
«بمجرد تحديد التشخيص والتأكد من ضرورة زرع غرسة، يحصل المريض عادةً على موعد للجراحة في غضون ستة أسابيع تقريبًا. تُجرى الفحوصات التحضيرية قبل الجراحة بحوالي أسبوع: المحادثة مع طبيب التخدير، والتوجيه بشأن الوسائل المساعدة، وتنظيم إجراءات إعادة التأهيل. في يوم الجراحة، يتم إدخال المريض إلى المستشفى وإجراء العملية له. تستغرق العملية الجراحية نفسها — حتى وإن كان الفريق لا يزال في مرحلة التعود على استخدام الروبوت — حوالي ساعة إلى ساعة ونصف.
تبدأ عملية تحريك المريض في يوم الجراحة نفسه: يُخطط، إن أمكن، للوقوف لأول مرة وخطواته الأولى في اليوم نفسه. ويتم إخراج المريض من المستشفى في موعد أقصاه اليوم الخامس بعد الجراحة، وينتقل من منزله إلى مركز إعادة التأهيل. تُجرى أول متابعة سريرية بعد ثلاثة أشهر، وتليها مواعيد أخرى بعد عام، ثم بعد خمسة أعوام. وتتولى الخدمة الاجتماعية بالعيادة تنظيم عملية إعادة التأهيل».
تُحدث الروبوتات تغييرًا في منحنى التعلم الجراحي وعملية اتخاذ القرار لدى الفريق الجراحي بشكل أكبر بكثير مقارنةً بالزراعة التقليدية. فبينما تعتمد عملية الزرع التقليدية بشكل كبير على خبرة الجراح والمعالم التشريحية في تحديد اتجاه الغرسة، توفر الروبوتات بيانات إضافية في الوقت الفعلي حول محور الساق واستقرار المفصل وشد الأربطة.
يجب على الفريق الجراحي تفسير هذه العلاقات الميكانيكية الحيوية على الفور وإدراجها في القرار الجراحي. وبذلك تصبح العملية أكثر تعقيدًا، ولكنها في الوقت نفسه أكثر دقة وقابلية للتكرار.
«يتم الدخول في مجال جراحة الركبة المدعومة بالروبوت وفقًا لمنحنى تعليمي واضح. وقبل أن يبدأ الفريق العمل على المريض، يتعين أولًا تلقي إرشادات نظرية وعملية من الشركة المصنعة. ويشمل ذلك دورات تدريبية حول طريقة العمل ومنطق النظام وآليات الأمان.
ويلي ذلك دورة تدريبية عملية يتم خلالها إجراء عمليات جراحية على ركب اصطناعية. ولا يحصل الجراحون على شهادة تؤهلهم لاستخدام النظام إلا بعد هذه المرحلة التدريبية المكثفة. ويتم تعميق ما تم تعلمه بشكل أكبر داخل المستشفى. تُجرى العمليات الأولى دائمًا تحت إشراف خبير نظام متمرس من الشركة، والذي يدعم كلاً من فريق غرفة العمليات والجراحين.
«فليس الجراح وحده من يجب أن يتقن استخدام النظام بأمان – بل يجب أن يكون طاقم غرفة العمليات بأكمله على دراية بتركيبه وتشغيله وإجراءاته. ولهذا الغرض، توجد دورات تدريبية مخصصة يتم خلالها تدريب جميع المشاركين خطوة بخطوة»، كما يقول الدكتور شتيبلر.
تتيح جراحات الركبة الروبوتية محاذاة الطرف الاصطناعي بدقة فائقة – بدقة تصل إلى الدرجة والمليمتر. وهذا يحسّن آلية عمل المفصل، ويمنع الأحمال الخاطئة، ويضمن إحساسًا أكثر طبيعية بالحركة من خلال توتر أكثر تناسقًا في الأربطة. يستفيد المرضى من ذلك في وقت مبكر: تُظهر الدراسات انخفاضًا في الألم، وتحركًا أسرع، وقيمًا وظيفية مبكرة أفضل. ومن بين هذه القيم:
- KOOS – مقياس نتائج إصابات الركبة وهشاشة العظام: يقيّم الألم، والأنشطة اليومية، والقدرة على ممارسة الرياضة، ونوعية الحياة.
- WOMAC – مؤشر هشاشة العظام لجامعتي ويسترن أونتاريو وماكماستر: يقيس الألم والتصلب والوظيفة في الحياة اليومية.
تشير البيانات الأولية المسجلة إلى أن مفاصل الركبة المزروعة آليًّا – خاصةً في الحالات المعقدة – تكون أكثر ثباتًا وتحتاج إلى إعادة جراحة في حالات أقل. وبذلك، تجمع الروبوتات بين الدقة القابلة للتكرار والتكيف الفردي مع التشريح الشخصي – وهي ميزة تساهم في التعافي المبكر واستمرارية الأطراف الاصطناعية على المدى الطويل.
لا يقتصر دور مركز جراحة المفاصل على دمج الروبوتات الحديثة كجهاز إضافي فحسب، بل كعملية متكاملة تغير من التخطيط وإجراءات الجراحة والتواصل بين أعضاء الفريق وضمان الجودة. وتكمن الخطوة الحاسمة في ترسيخ الروبوتات ليس كـ«إضافة تقنية»، بل كمعيار سريري جديد يشمل جميع الأطراف المعنية – بدءًا من فريق الجراحة وصولًا إلى الرعاية اللاحقة.
«ستلعب الروبوتات في المستقبل دورًا ليس فقط في الرعاية الأولية، بل أيضًا في جراحة إعادة التصحيح. وعلى الرغم من أن الفريق لم يبدأ العمل بها إلا منذ فترة قصيرة ولم يتم إجراء أي عملية إعادة تصحيح بعد، فمن المتوقع أن يحتل الروبوت مكانة راسخة في هذا المجال. وقد اتضح بالفعل أنه يوفر مزايا واضحة في الحالات الأولية المعقدة. وتوضح إحدى الحالات الحالية ذلك: يعاني المريض من عيب في الجانب الداخلي لرأس عظم الساق، وهو ما قد لا يمكن معالجته بشكل كافٍ باستخدام طرف اصطناعي قياسي. في مثل هذه الحالات، يجب اتخاذ قرار أثناء الجراحة بشأن ما إذا كان من الممكن تعويض العيب من خلال توجيه مكون عظم الساق بطريقة مختلفة قليلاً تم اختيارها عن قصد، أم أنه يتعين استئصال جزء من العظم وإدخال دعامة معدنية لتثبيت المكون بشكل مستقر.
صحيح أن مثل هذا التعديل الدقيق ممكن يدويًّا، لكنه أصعب بكثير. فمن الصعب جدًّا ضبط زوايا معينة – مثل انحراف مخطط له يصل إلى خمس درجات – بدقة دون دعم تقني، لأن إمكانية التوجيه في الفضاء محدودة. أما الروبوت، فيتيح التنفيذ بدقة تصل إلى الدرجة الواحدة ويوجه المنشار بدقة في المستوى المطلوب. وهذا يزيد من الدقة بشكل كبير"، يؤكد الدكتور شتيبلر ويضيف:
«بشكل عام، لا تكاد توجد حالات يُستغنى فيها عن الروبوتات عن عمد. وإذا لم يكن النظام متاحًا في إحدى المرات، فيمكن بالطبع إجراء العملية يدويًّا. لكن في الحالات العادية، يستفيد كل مريض تقريبًا من الدقة الأعلى التي توفرها الطريقة المدعومة بالروبوت. وتشكل الغرسات المخصصة، التي يتم تصنيعها خصيصًا لمرضى معينين، استثناءً من ذلك. حيث لا تزال هذه الغرسات تُزرع يدويًّا، لأنها تعمل مع كتل استئصال مخصصة وليست متوافقة مع الروبوت".
يتم زرع حوالي 200 إلى 300 مفصل ركبة اصطناعي سنويًا في شوالمشتات. لم يدخل الروبوت VELYS™ حيز الاستخدام إلا منذ 14 أبريل، وهو بالتالي لا يزال جديدًا تمامًا في الممارسة السريرية اليومية. وبطبيعة الحال، فإن هذه المرحلة مثيرة بالنسبة للفريق، حتى وإن لم تكن هذه الخطوة كبيرة بقدر ما هي بالنسبة للمستشفيات التي كانت تجري العمليات الجراحية يدويًّا حصريًّا في السابق.
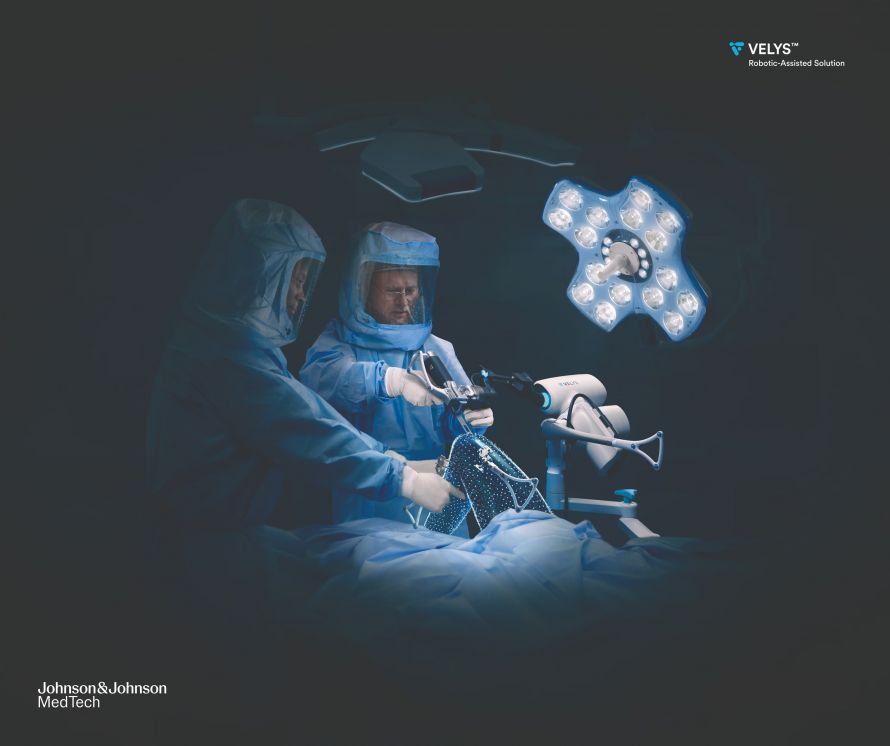 صورة لعملية جراحية باستخدام Velys مع تعليق: عملية جراحية باستخدام روبوت Velys
تعمل أنظمة مثل VELYS™ ضمن نطاق أمان افتراضي: لا يُسمح للمنشار بالقطع إلا في المستوى الذي تم تحديده مسبقًا رقميًّا. ويُستبعد حدوث أي انحرافات عمليًّا. وبذلك يمكن الحفاظ على محور الساق، والدوران، وارتفاعات القطع بدقة تقل عن المليمتر وعن الدرجة – وهي دقة يصعب تحقيقها يدويًّا أو بالاعتماد على نظام الملاحة وحده. VELYS™ ليس روبوتًا مستقلًا، بل نظامًا مساعدًا: حيث يحتفظ الجراح بالسيطرة في جميع الأوقات. يقوم النظام أثناء العملية الجراحية بإنشاء نموذج ثلاثي الأبعاد خاص بالمريض، ويقيس باستمرار توجيه المحور وشد الأربطة، ويحاكي أوضاعًا مختلفة للغرسة قبل الشروع في القطع. وبذلك يتم اختيار الخيار الأفضل من الناحية الميكانيكية الحيوية. ميزة أخرى: لا يحتاج نظام VELYS™ إلى تخطيط مسبق باستخدام التصوير المقطعي المحوسب (CT) أو التصوير بالرنين المغناطيسي (MRI). يتم إنشاء النموذج مباشرةً في غرفة العمليات، دون التعرض لإشعاع إضافي ودون الحاجة إلى تحضيرات معقدة.
وفي هذا الصدد، يقول الدكتور شتيبلر في ختام حوارنا: «بفضل خبرتنا الطويلة في مجال الملاحة الحاسوبية، كان الكثير من الأمور مألوفًا بالفعل – طريقة التفكير، وخطوات التخطيط، والمحاذاة الرقمية. الجديد بشكل أساسي هو العمل بذراع الروبوت والإجراءات المرتبطة به، والتي تتطلب قدرًا من التكيف والاستعداد للتعلم. بالنسبة للفرق التي تفتقر إلى الخبرة في مجال الملاحة، سيكون هذا القفز التكنولوجي أكبر بكثير، لأن المنطق الجراحي بأكمله يتغير. وبالنظر إلى المستقبل، تلعب الذكاء الاصطناعي دورًا أيضًا. فقد يدعم التخطيط أثناء الجراحة، ويوحد القرارات، ويقدم اقتراحات للجراح دون أن يزيل المسؤولية عنه.
على المدى الطويل، يطرح السؤال نفسه حول المدى الذي سيصل إليه هذا التطور. توجد اليوم بالفعل أنظمة مثل الروبوت «دا فينشي»، التي يمكن من خلالها نظريًّا التحكم في العمليات الجراحية عبر مسافات بعيدة – على سبيل المثال، مريض في ألمانيا وجراح في نيويورك. هذا الأمر ممكن تقنيًّا بالفعل، حتى وإن كانت الاتصالات المستقرة والجوانب الأمنية تلعب دورًا كبيرًا. لا يمثل هذا الأمر مشكلة بالنسبة للروبوتات الحالية الخاصة بالركبة، لكن التطور يسير بخطى سريعة. ومن الصعب اليوم تقدير الإمكانيات التي ستصبح حقيقة واقعة خلال عشر سنوات».
- رئيس قسم جراحة العظام وجراحة الحوادث، ومدير مركز جراحة المفاصل، وأخصائي في مستشفى «أسكليبيوس» في شوالمشتات.
- استبدال مفصل الركبة بمساعدة الروبوت باستخدام نظام VELYS™ لتحقيق أقصى درجات الدقة ووضع الغرسة بشكل مخصص لكل مريض.
- جراحة الورك طفيفة التوغل باستخدام تقنية AMIS لإعادة تأهيل سريعة تحافظ على العضلات.
- مجموعة واسعة من الأطراف الاصطناعية: الأطراف الاصطناعية الجزئية والكاملة، والأنظمة الموجهة محوريًا، والغرسات المصنوعة حسب الطلب.
- خبرة عالية في مفاصل الكتف الاصطناعية، بما في ذلك الأنظمة العكسية وأنظمة الساق القصيرة.
- جراح متمرس في جراحات إعادة التركيب المعقدة.
- جودة معتمدة مع إجراء مئات من عمليات الزرع سنويًا ومعايير خاضعة لفحوصات صارمة.
- مدرب ملتزم أكاديميًا
مشاركة المقال
عن المؤلف الطبي
ألكسندرا بفيتزمان
محررة